

 10月22日至24日,被誉为“中国海洋第一展”的2026中国海洋经济博览会在深圳国际会展中心举办。本届海博会以“数智深蓝 共创未来”为主题,展览面积约5万平方米,汇聚350家以上参展机构,集中展示海洋高端装备、深海技术、海洋新能源、AI赋能海洋产业等前沿成果。
本届展会,全球领先的水下具身智能解决方案提供商潜行创新携三大创新成果首发亮相,并入选组委会2026“蓝色增长力量”出海先锋榜,同时斩获“海洋之星”创新突破奖与2026“蓝色增长力量”出海先锋榜两项认可。
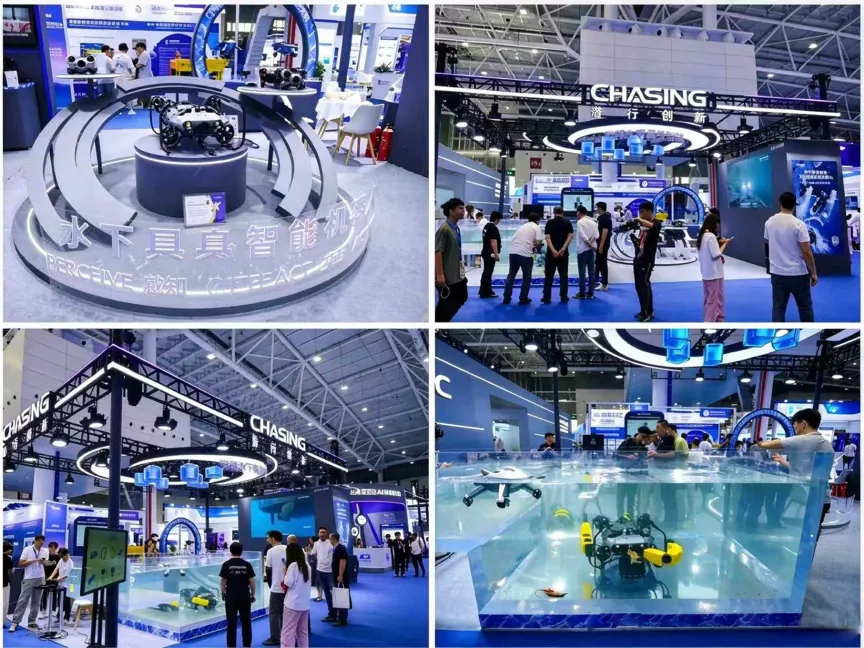
在17号馆D40展位上,潜行创新把一台搭载两条单臂五轴机械臂的水下机器人放入水池,现场完成水下抓取动作,第一视角画面实时回传至展台屏幕。据潜行创新介绍,这是全球首个在展会上进行实体展示的双机械臂水下机器人。同一展台,潜鲛X100 Pro将浑水成像模组内置进主视觉系统,CHASING CanFish F2则把声呐、可升降摄像头与AI辅助识别整合到水面平台。三款首发产品共同展现了水下具身智能的发展方向:让水下机器人不仅能够看清水下世界,更能够自主判断、灵活行动,完成越来越复杂的水下作业任务。
双机械臂水下机器人:补位物理操作能力
长期以来,水下机器人在环境观测与图像采集方面已较为成熟,但在抓取、采样、阀门操作等需要精准控制和灵活操作的任务中,仍面临诸多挑战。尤其对于轻型水下机器人而言,如何在保持设备小型化、灵活部署优势的同时,提升复杂作业能力,一直是行业探索的重要方向。据行业数据,2025年全球水下机器人ROV收入规模约7.6亿元,2026至2032年复合增长率约8.0%。但规模增长并不自动等于能力跃迁,水下具身智能的分水岭在于机器人能否在真实水动力扰动中完成“感知—决策—动作”的闭环.
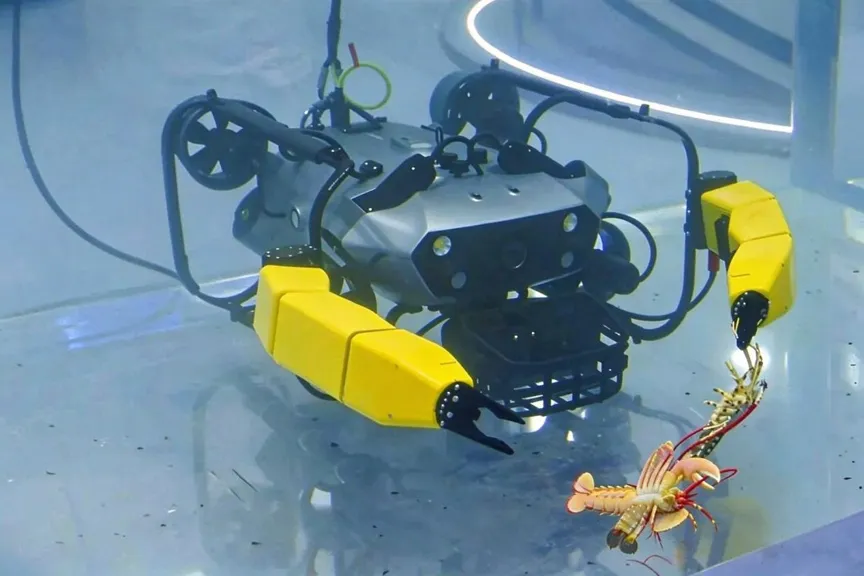
潜行创新此次展出的双机械臂平台以潜鲛X100为基础。该平台本身具备350米最大下潜深度、4.5节航速与全向智能抗流能力,是潜行创新在轻型化水下作业平台上已经完成工程验证的底座。在此基础上,机器人搭载两条五轴机械臂,支持主从控制与双臂协同操作,末端工具可根据不同任务灵活更换,适用于水下抓取、采样及精细化作业。五轴多关节设计提升了机械臂的灵活性,使其能够在复杂水下环境中完成更多角度的操作。展会现场,机器人通过双机械臂演示水下抓取,实时回传的第一视角画面,让观众直观感受到水下机器人从视觉观测向实际作业能力的延伸。
这一产品的分量也体现在融资节奏中,海博会闭幕四天后,10月28日,潜行创新宣布完成近亿元C+轮融资,投资方包括深圳市广聚投资控股(集团)有限公司、浙江云创启真等,资金投向明确包含“水下具身智能核心技术研发”与“重点产品迭代”。物理操作能力被置于下一阶段技术叙事的中心位置。该产品面向水下设施维护、工程作业及应急处置等场景,恰是当前轻型ROV能力覆盖最薄弱、对物理交互要求最高的区段。
潜鲛X100 Pro:浑水成像成为平台默认能力
双机械臂解决的是“水下机器人的精细操作能力”,潜鲛X100 Pro处理的是复杂水域中“如何看得清、看得稳”的问题。”
在江河、港口航道及近岸工程等水域,水体浑浊、能见度低是水下观测与作业面临的常见难题。传统方案通常需要额外挂载专用浑水相机,不仅占用设备有限的挂载空间,也增加了线缆连接与设备集成的复杂度。潜鲛X100 Pro将浑水成像能力直接集成至主视觉系统,通过软硬件协同优化,改善低能见度条件下的图像质量,无需额外挂载浑水相机,同时为声呐、机械臂及其他专业设备保留更多扩展空间。结合水下电子云台、DVL及智能控制技术,该平台可在复杂水域中维持更稳定的观测姿态,为水下设施检测、数据采集及远程巡检提供更可靠的技术支持。
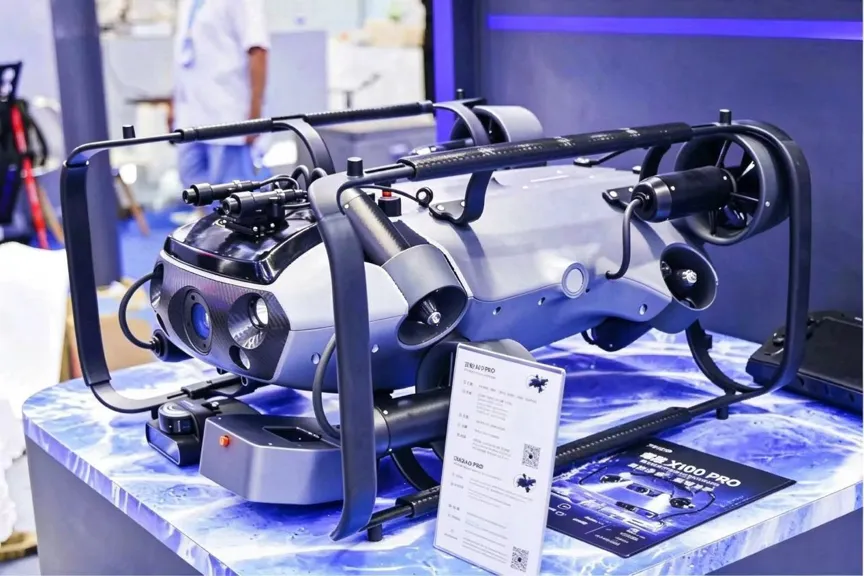
2026年,浑水成像技术路线呈现分流态势:外挂增强模块、偏振光学方案与内置一体化集成并行推进,工程取舍不同。外挂方案可快速适配存量平台,但挤占挂载空间、增加线缆与接口故障节点;偏振光学路线在成像距离上做增量,但需与主视觉系统做数据对齐。潜行创新选择把浑水成像直接集成进主视觉系统,竞争焦点不在单次成像质量的参数对标,而在于将浑水感知从“可选配件”变为平台默认能力。当浑水成像成为主视觉系统的一部分,后续自主抵近、精准操控与机械臂动作规划才具备一致的感知基准。在水下具身智能能力框架中,潜鲛X100 Pro更接近操作能力的感知前置条件——先有稳定的环境信息输入,“看见目标”之后的“操作目标”才成立。
CHASING CanFish F2:水面水下协同感知外溢民用场景
第三款首发产品CHASING CanFish F2,将双频声呐、可升降水下摄像头、AI智能识别与自主巡航技术集成于水面无人平台,实现水面移动与水下探测的协同。传统探鱼设备主要依靠声呐探测或水下摄像头观察,用户往往需要结合不同信息判断水下情况。F2融合声呐探测与高清可视影像,结合AI来鱼提醒、自主巡航等智能功能,让用户不仅能够了解水下鱼群活动,还能直观观察水下环境,进一步提升水域探索的便捷性与智能化水平。
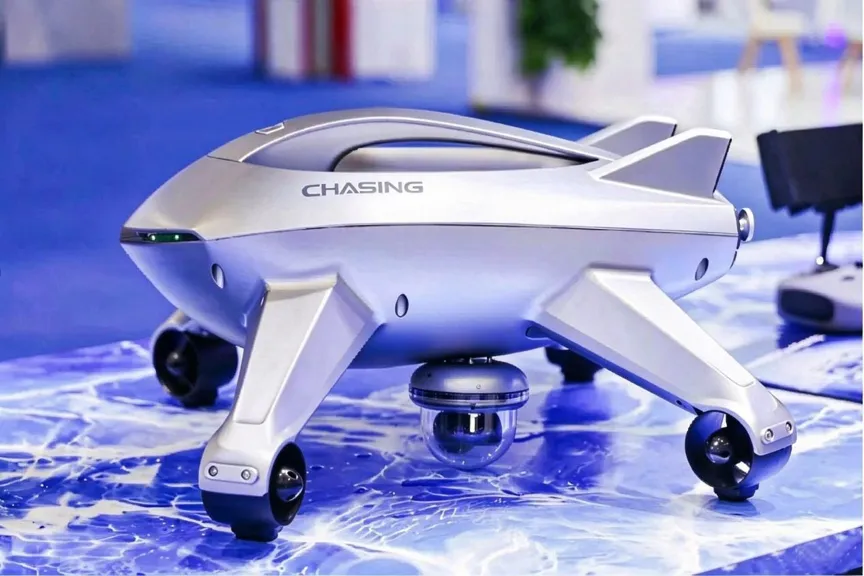
其创新价值不仅体现在产品功能上,更在于将潜行创新长期积累的水下感知、视觉处理和智能控制技术,应用于更加广泛的民用场景。从休闲垂钓到水产养殖观察、水域生态监测,相关技术正不断拓展应用边界。与此同时,消费级产品的规模化发展反过来为行业级产品提供数据反馈,并形成供应链协同效应,使行业级与消费级业务相促进。
从感知到操作:三款产品背后的能力递进
三款产品共同展现了水下具身智能的一条能力递进路径:CanFish F2展示水面—水下协同感知的消费级落地形态;潜鲛X100 Pro在浑浊、低能见度环境下强化视觉感知能力;双机械臂平台则进一步将水下感知能力延伸至物理操作。潜行创新将这一体系描述为“感知—运动控制—认知决策—物理操作”的能力递进,其真正的技术挑战不在于单项技术参数的高低,而在于各项能力在实际作业中的协同稳定性。
这一协同能力背后的工程基础,是潜行创新在全球轻型水下机器人市场已建立的出货规模。目前,公司产品与业务覆盖全球130多个国家和地区,海外业务占比长期超过85%,累计拥有400余项国内外知识产权;4.7万平米的赣州水下智能机器人产业基地设计年产能25万台水域智能无人装备。广泛部署于真实水域的设备,为产品持续积累不同环境下的应用经验与作业反馈,也为感知算法与运动控制技术的迭代提供了重要支撑。水下具身智能的工程化竞争,关键不只在于参数表上的单点领先,更在于“部署—反馈—迭代”循环的效率。
海博会坐标:具身智能竞争从“平台”走向“操作”
2025年全球水下机械臂市场规模约24.19亿元,预计2032年接近38.46亿元,复合增长率6.9%。该增速与ROV整机市场8.0%的增速尚处同一量级,水下机械臂物理操作能力的价值释放仍有较大产业空间。潜行创新先在海博会展台完成双机械臂实体演示,四天后宣布完成近亿元C+轮融资,技术突破与资本支持在时间上形成呼应,也展现了将“感知—操作”闭环的工程化能力转化为可交付产品的探索。
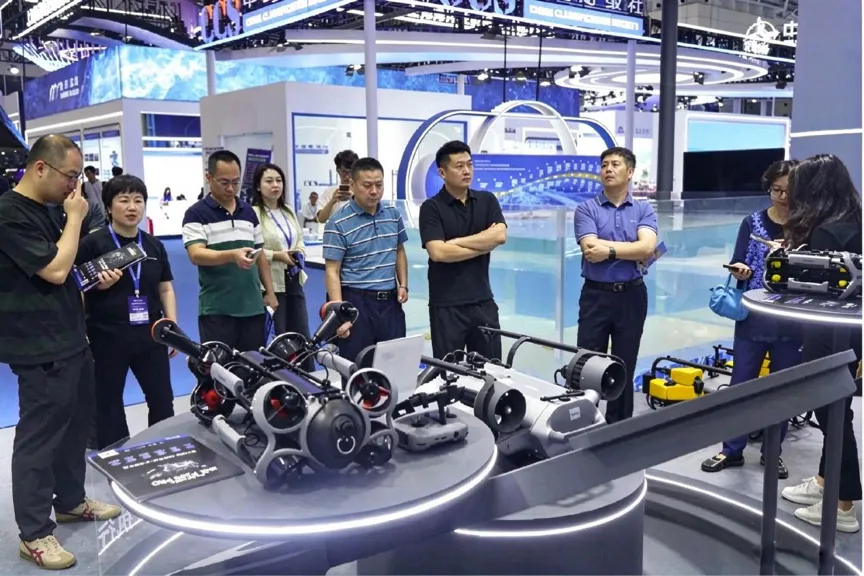
本届海博会,工程承包商、服务运营商和系统集成商占参展机构比例超过40%,水下机器人展区多家企业将机械臂在船舶清洗、海底管缆埋设等场景中的作业流程搬进展馆,“展示重点从装备参数转向场景能力”。潜行创新的双机械臂水池演示是这一转向的直观体现:它展示的不再只是水下抓取动作在受控环境中的单次成功,更是机械臂、视觉、运动控制与操作界面在水下环境中的协同能力。这种协同能力为未来拓展至水下设施维护、应急打捞等复杂作业场景提供了技术基础。随着双机械臂负载与作业深度适配、浑水成像能力持续提升,以及三款新品从演示向量产推进,潜行创新正加快水下具身智能的工程化落地步伐。